Catalog
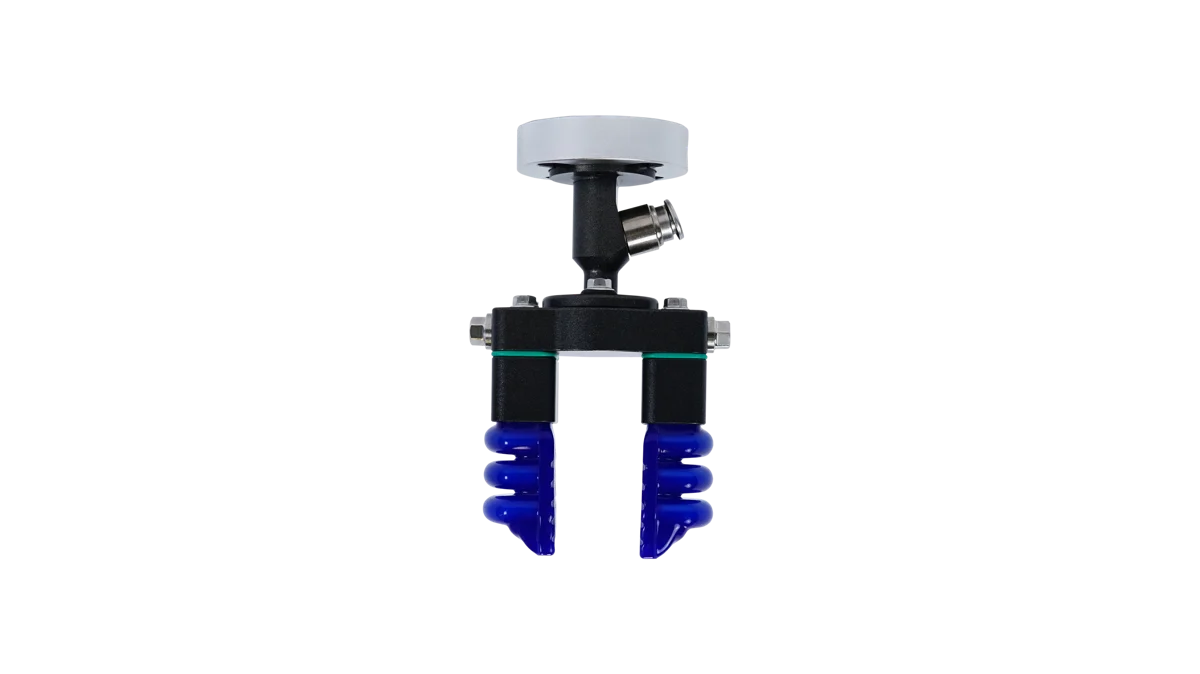
软体机器人科技 SFG-SNM2-N4049 夹具与通用末端工具
产品介绍
SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型软体灵巧手。通过充气实现弯曲形变,自适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。
SRT SFG-SNM2-N4049,柔性夹爪-SFG。驱动介质:洁净空气;夹具质量/g:560;指尖推力/N:11;最大负载/kg:1.2;最大工作频次/cpm:<300。
规格参数
| 驱动介质 | 洁净空气 |
|---|---|
| 夹具质量/g | 560 |
| 指尖推力/N | 11 |
| 最大负载/kg | 1.2 |
| 最大工作频次/cpm | <300 |
| 寿命/万 | >300 |
| 工作压力/kPa | -60~100 |
| 驱动方式 | 专用气动控制模块 |
| 可抓物体尺寸/mm | 0-65 |
Interested in this item?